叶片内部机器人巡检
从内部看清叶片结构状态。
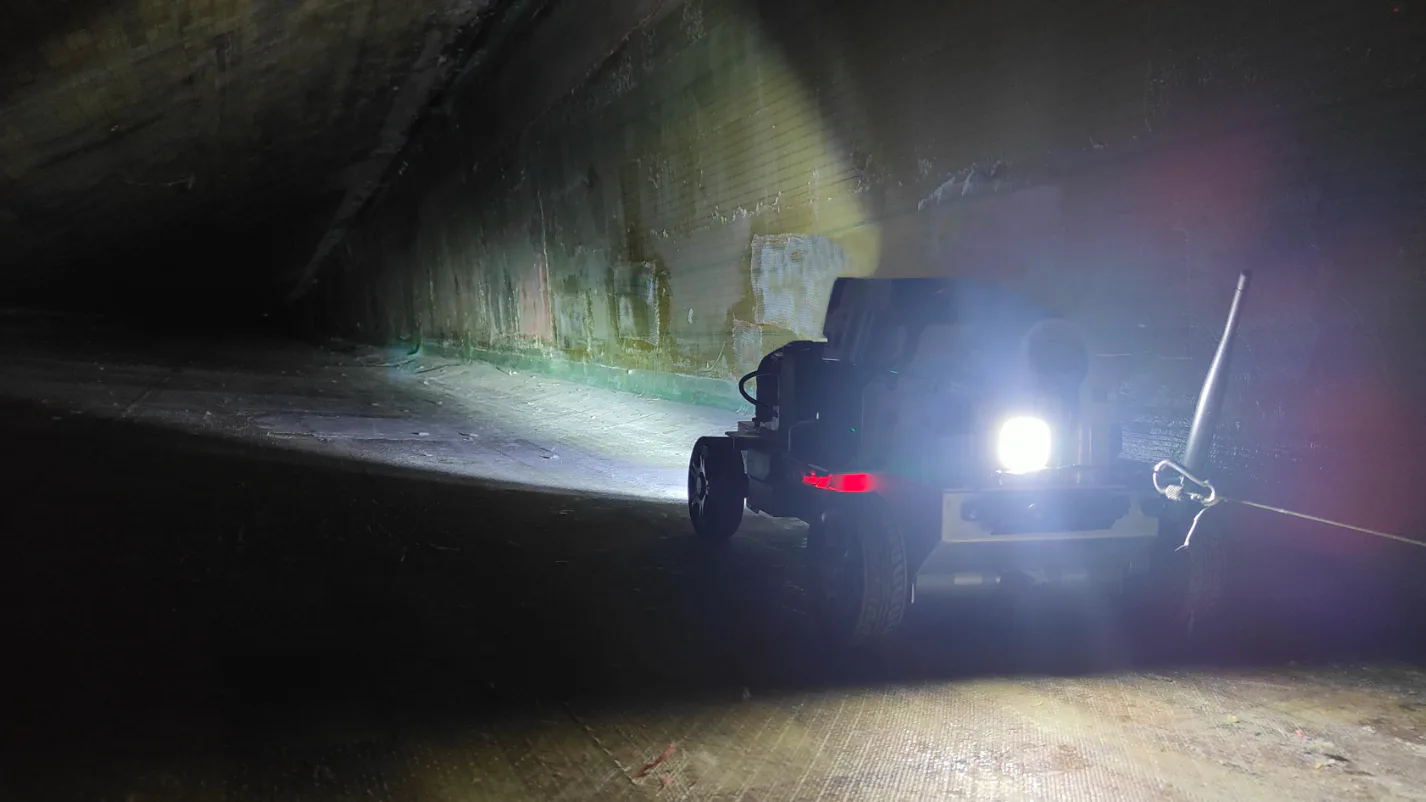
KIWI 搭载高分辨率相机和专用照明系统,从叶根向叶片内部可达区域行进,为工程团队提供外部巡检无法获取的叶片内部结构证据。
认识 KIWI
为人员不宜进入的叶片内部而设计。
KIWI 是扩博智能专为风机叶片内部目视巡检开发的机器人。机器人从叶根向叶片内部行进,利用双摄像头高分辨率 HDR 相机和集成照明系统记录内部表面。
巡检可记录外部无法发现的内部状况,包括大型应力裂纹、粘接线失效、叶根区域损伤及部分雷击相关损伤,同时保留每张图像和每个关注点的采集位置。
专用采集系统
照亮内部结构,保留位置背景。
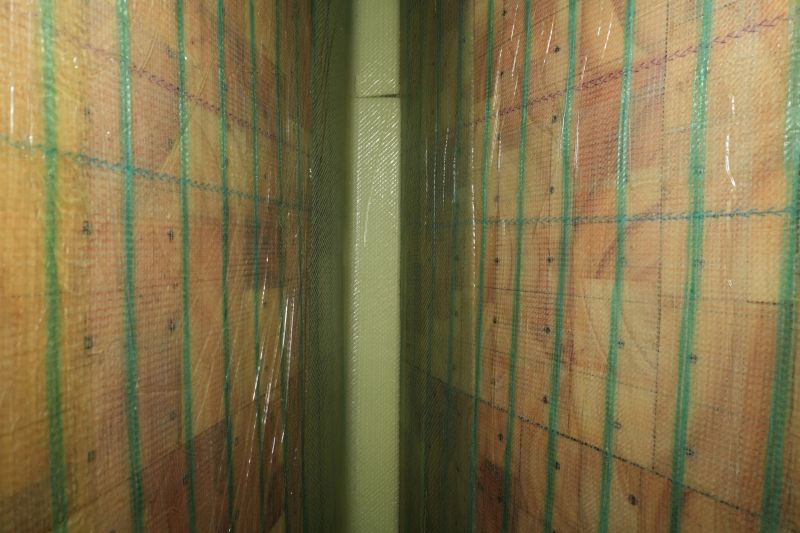
叶片内部的图像质量不只取决于相机。KIWI 结合高动态范围成像、定向 LED 照明和距离跟踪,让审核人员既能看清表面,也能确认每项证据所在的位置。
- 双摄像头 HDR 相机视角
- 可控 LED 照明
- 系留回收与操作控制
- 相对于叶根的位置记录
工作流程
从进入叶片到形成可直接复核的内部记录。
机器人、现场操作人员和 IRIS 平台共同组成完整巡检流程,从图像采集到后续处理,同时保留图像质量、位置信息和复核背景。
规划巡检任务
内部巡检开始前,确认风机、叶片、进入条件和现场要求。
放置 KIWI
将机器人放置在叶片内部,并检查系留装置和相机系统。
记录内部表面
KIWI 向叶片内部行进,由 HDR 相机和照明系统采集内部结构图像。
标记关注点
审核人员识别关注点,并保留相应图像及其距叶根的位置信息。
建立叶片记录
巡检证据在 IRIS 中统一组织,用于分析、报告和制定后续行动建议。
受控移动
深入叶片内部,无需人员进入巡检路径。
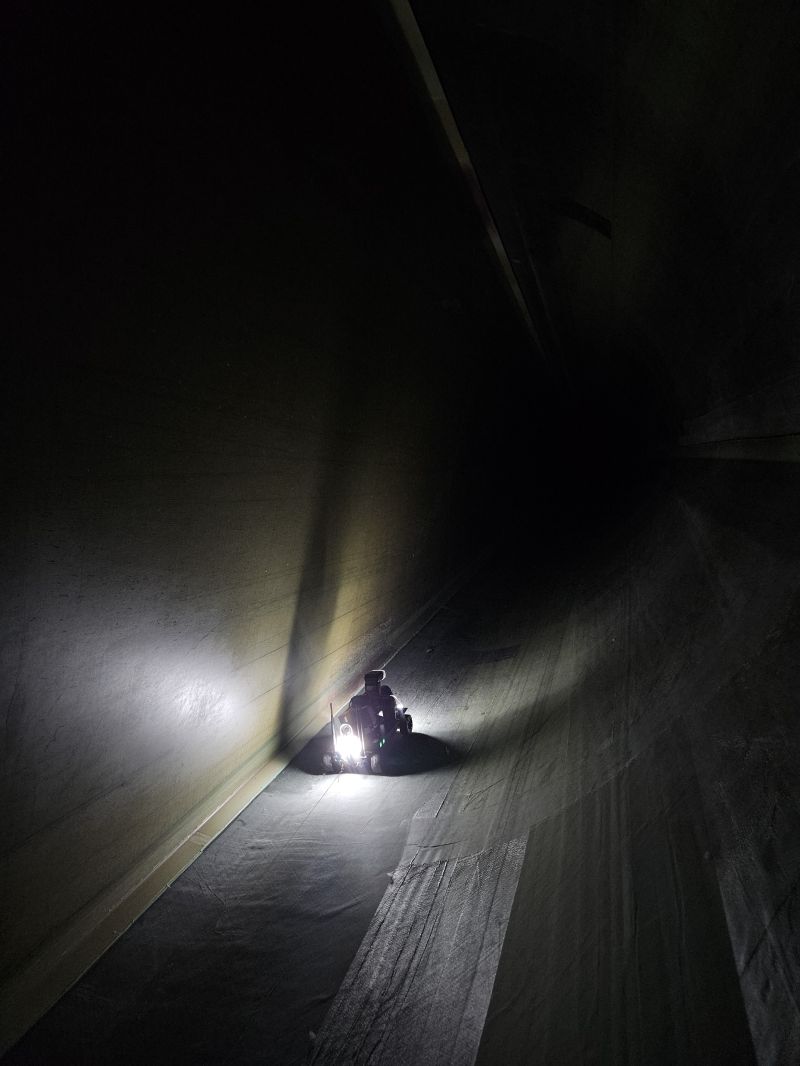
操作人员在可进入的叶根区域控制机器人。KIWI 通过紧凑机身、专用照明和系留回收装置,在黑暗狭窄的结构中稳定移动,同时让团队始终位于巡检路径之外。
无需人员进入机器人的巡检路径即可检查内部结构,减少受限空间暴露。
内部结构证据
让内部巡检证据明确指向下一步行动。
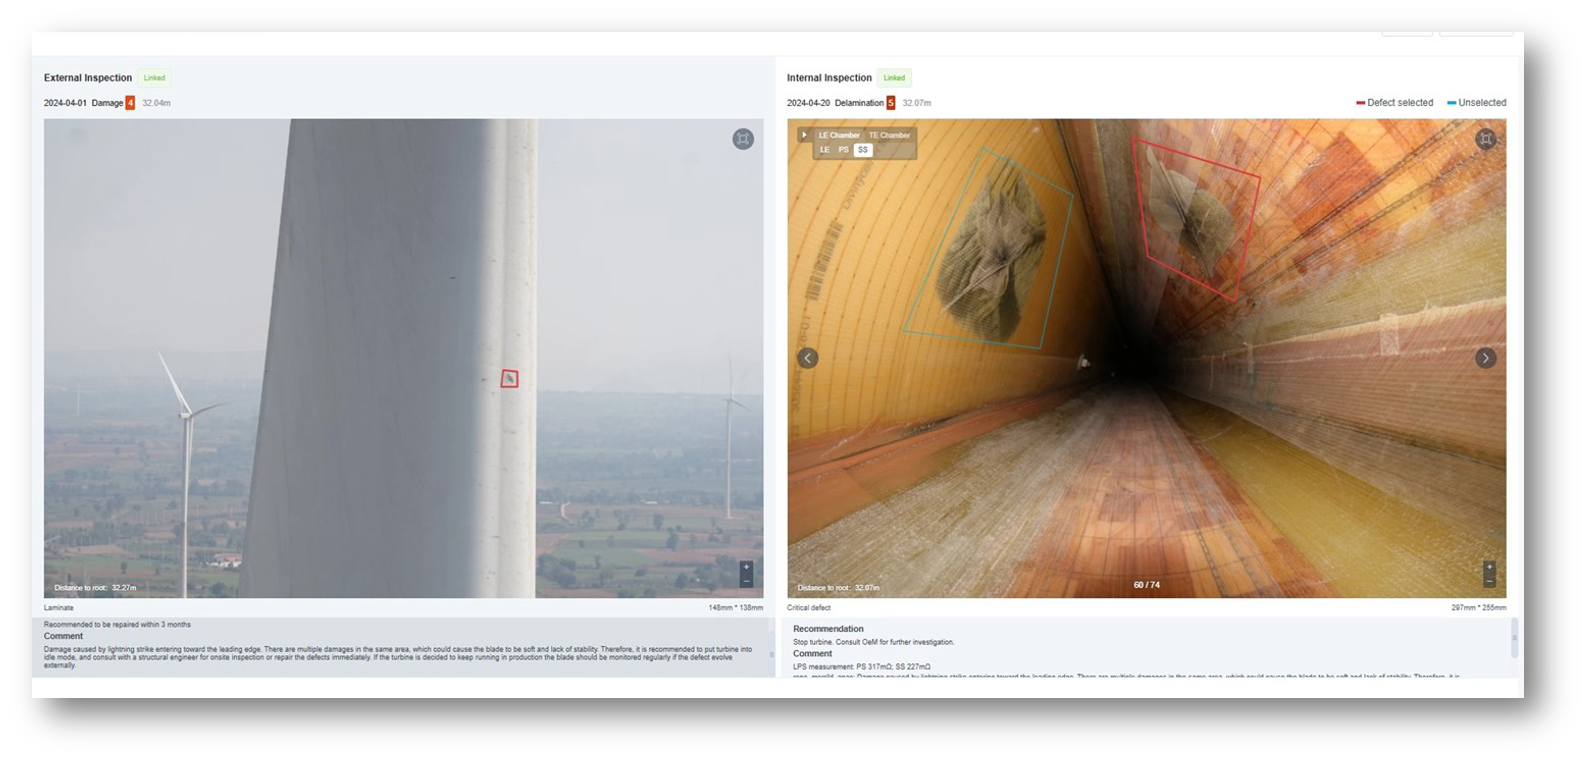
外部图像无法呈现所有结构状况。KIWI 补充叶片内部视角,并将有效图像准确关联到对应的风机和叶片,用于报告与维护规划。
巡检能够发现什么
将每项内部缺陷关联到准确的叶片位置。
KIWI 在可达的叶片内部区域进行 360° 图像采集,并通过传感器记录位置与采集参数。证据可映射到叶片结构,并在 IRIS 中与 IBIS 外部巡检结果对齐,为专业人员判断影响范围、优先级和后续行动提供更清晰的依据。
交付成果
一份可直接复核并采取行动的叶片记录。
KIWI 巡检结果可在 IRIS 中与 IBIS 外部图像、HUMMINGBIRD 防雷系统检测证据和既往维护记录一并复核。
FAQ
运营团队常问的 KIWI 问题。
KIWI 可以记录哪些内部状况?
KIWI 可提供大型应力裂纹、粘接线失效、叶根区域损伤、既往维修痕迹和部分雷击相关损伤等内部状况的图像证据。最终判断与建议仍由技术审核流程完成。
KIWI 可以进入叶片多深?
KIWI 可在其能够到达的叶片内部区域进行结构化图像采集。实际可达范围取决于叶片设计、舱室几何结构、内部障碍物和现场条件。
操作人员是否需要进入巡检区域?
KIWI 可放置于叶片内部并进行远程操作,无需操作人员进入机器人执行巡检的路径。具体进入和安全流程仍需根据风机型号与项目要求制定。
巡检结果如何交付?
图像和关注点可上传至 IRIS,用于标注、分析、报告和制定后续行动,并持续关联到对应的风机和叶片记录。
规划内部巡检项目